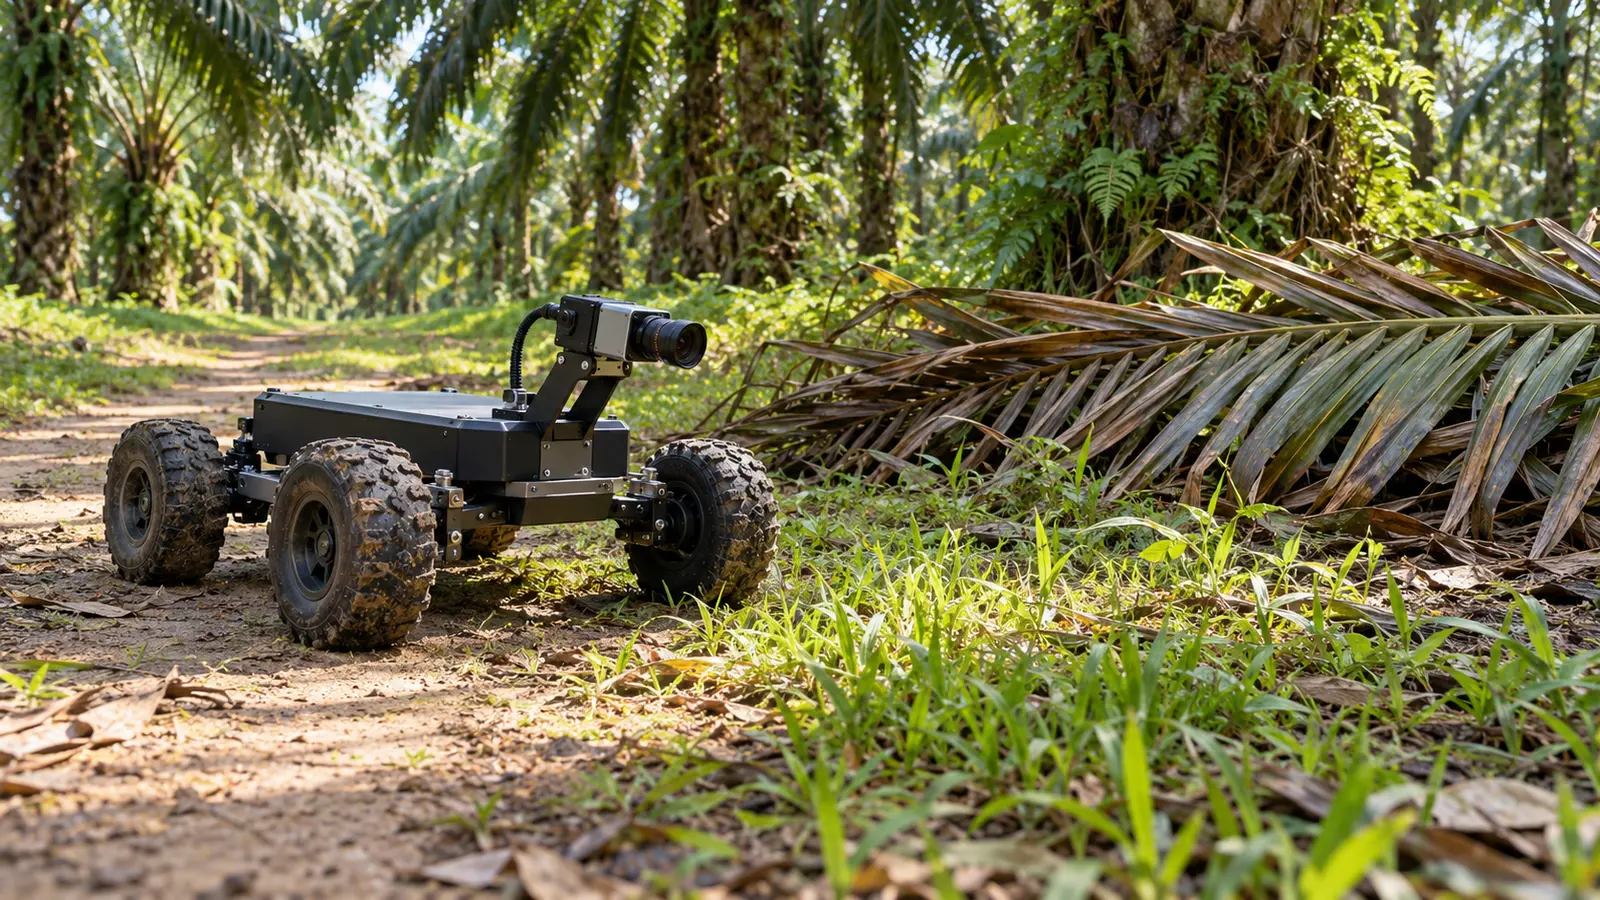
Rover yang bergerak di antara barisan sawit menghadapi persoalan yang tampak sederhana: tidak semua yang terlihat memenuhi jalur harus dihindari. Rumput rendah dapat dilalui, sedangkan batang sawit atau vegetasi yang menghalangi perlu diperlakukan sebagai rintangan. Jika setiap rumpun rumput masuk peta hambatan, perencana lintasan dapat mencari jalan memutar yang tidak perlu. Penelitian VEGFIL dalam Journal of Oil Palm Research menguji penyaringan vegetasi berbasis kamera untuk membedakan kedua keadaan itu. Yang diuji adalah kemampuan klasifikasi dan integrasi awal ke sistem navigasi, bukan jaminan rover sudah aman bergerak sendiri di segala kondisi kebun.
Rumput bukan selalu penghalang
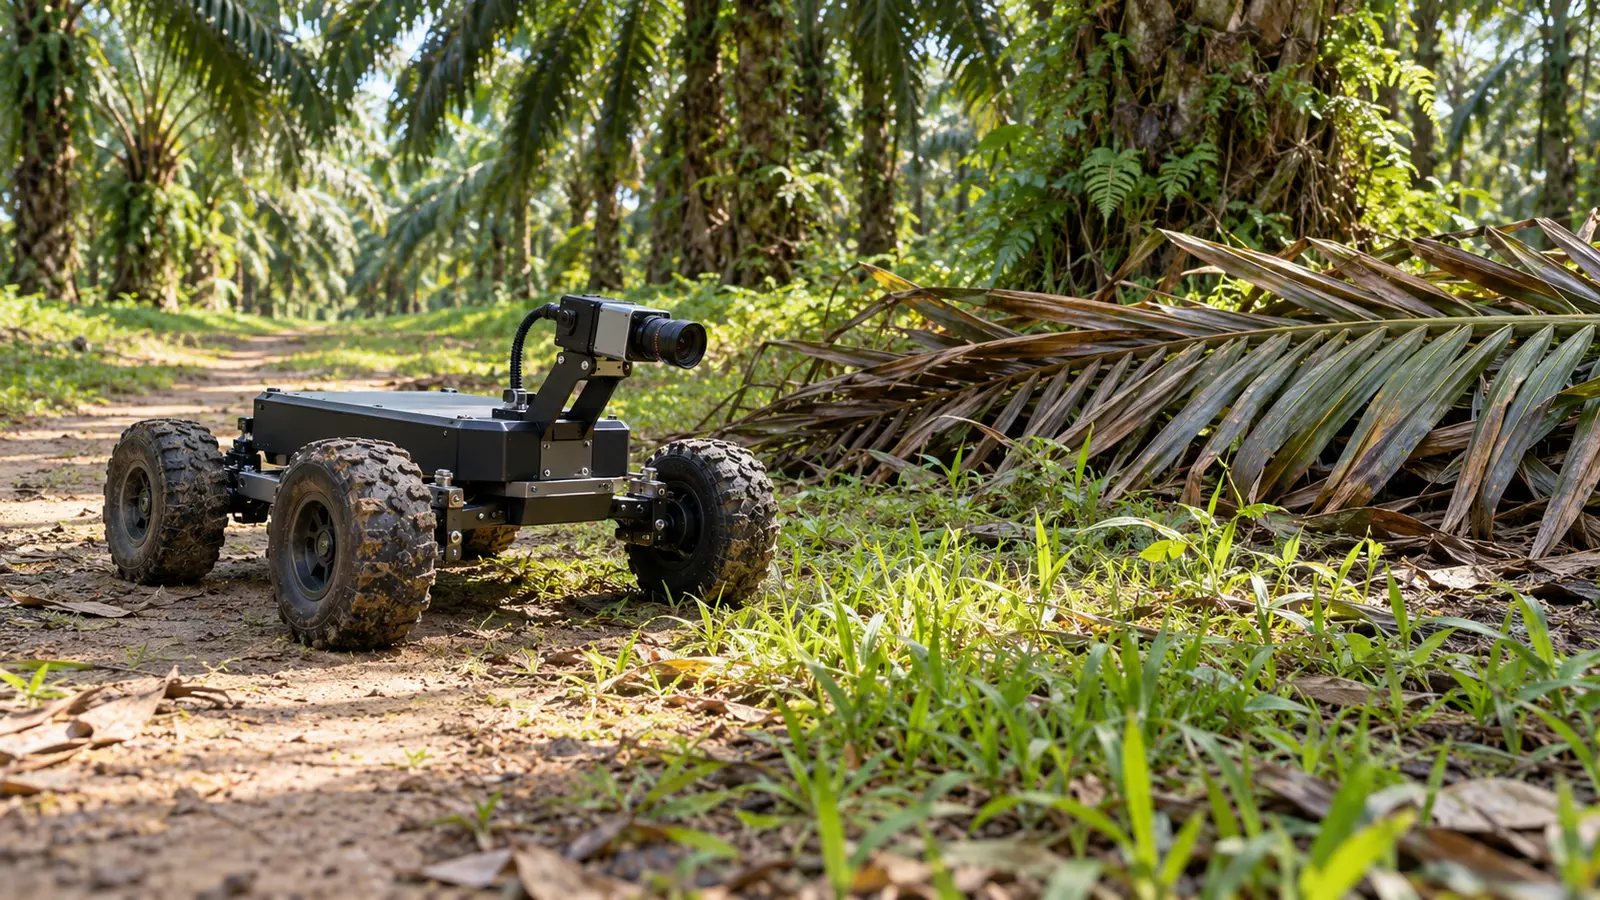
Peneliti menggunakan kamera stereo ZED 2i pada rover berantai di kebun sawit Malaysia. Citra dua dimensi diproses model YOLOv8n untuk mengenali rumput; peta kedalaman dari kamera membantu menempatkan hasil pengenalan dalam representasi ruang. Dalam rancangan berbasis ROS2, simpul kamera mengirim citra dan peta kedalaman, simpul deteksi memberi label serta tingkat keyakinan, kemudian simpul navigasi memperbarui peta hambatan untuk perencanaan jalur A*. Rumput panjang diperlakukan sebagai vegetasi yang dapat dilalui, sedangkan objek lain, termasuk batang, perlu dinilai sebagai penghalang.
Pembedaan ini bukan berarti rover boleh menerjang semua tanaman rendah. Makalah menempatkan rumput sebagai sasaran utama pengujian. Semak dan tumbuhan bawah lain justru disebut sebagai perluasan penelitian berikutnya. Kamera yang menandai area rumput juga belum dengan sendirinya membuktikan kondisi tanah di bawahnya, kemampuan roda atau rantai melewati permukaan itu, maupun keberhasilan manuver menghindari objek di hadapan rover. Klasifikasi citra adalah satu bagian dari rangkaian persepsi, pemetaan, penentuan posisi, dan pengendalian gerak.
Apa yang benar-benar diuji?
Citra awal berjumlah 1.000, lalu diperbanyak lewat augmentasi seperti pembalikan, rotasi, dan perubahan kecerahan menjadi 2.408 citra. Peneliti membaginya menjadi 2.112 citra pelatihan, 200 validasi, dan 100 pengujian. Dengan demikian, jumlah citra hasil augmentasi bukan jumlah pengamatan lapangan yang sepenuhnya independen. Laporan juga menyebut uji di Delloyd Plantation, Malaysia: rover diarahkan mengikuti jalur yang telah ditentukan pada kecepatan tetap 5 km/jam, dengan sepuluh lintasan uji dan sepuluh deteksi vegetasi per lintasan. Kondisi lapangan dijaga konsisten selama lintasan tersebut.
Untuk varian YOLOv8n, tabel hasil melaporkan presisi 0,945, recall 0,863, akurasi 0,850, dan skor F1 0,900. Dalam pembulatan, ini sekitar 94,5% presisi, 86,3% recall, 85,0% akurasi, dan 0,90 F1 pada evaluasi yang dilaporkan. Angka-angka itu menjelaskan performa klasifikasi dalam cakupan data penelitian, bukan peluang rover akan selalu selamat melintasi kebun. Gambar hasil lapangan juga menampilkan contoh deteksi rumput dengan nilai keyakinan sekurang-kurangnya 0,8; nilai keyakinan pada gambar tidak setara dengan ukuran keselamatan perjalanan.
Ada alasan lain untuk membaca angka secara hati-hati. Tabel perbandingan justru mencatat YOLOv8m dengan akurasi 0,882 dan F1 0,912, lebih tinggi daripada YOLOv8n, meski presisi YOLOv8n lebih tinggi. Penulis memilih varian nano karena pertimbangan perangkat yang lebih terbatas dan operasi real-time, bukan karena ia unggul pada setiap metrik. Lebih jauh, penjelasan matriks kebingungan dan susunan angka pada tabelnya tidak sepenuhnya selaras dengan semua metrik yang dilaporkan. Karena itu, angka utama sebaiknya dibaca sebagai hasil yang ditulis peneliti, bukan dihitung ulang menjadi klaim bebas-kesalahan.
Batas uji sebelum dipakai lebih luas
Peneliti sendiri mengakui set pengujian yang kecil, belum adanya validasi statistik, serta kurangnya ragam kondisi pada data: perubahan cahaya di bawah tajuk, bayangan, objek yang saling menutup, gangguan kedalaman kamera, dan perubahan cuaca. Kesimpulan makalah menyebut kelembapan, hujan, dan angin sebagai kondisi yang perlu dipertimbangkan pada pengujian lanjutan. Ukuran navigasi kuantitatif seperti penyimpangan dari jalur, manuver, kestabilan gerak, dan keberhasilan menghindari rintangan masih ditempatkan sebagai pekerjaan berikutnya. Maka hasil pengenalan rumput tidak boleh diterjemahkan menjadi bukti kesiapan komersial ataupun keamanan navigasi otonom tanpa pengawasan.
Untuk konteks Indonesia, artikel tinjauan Hasbi Mubarak Suud dan rekan-rekan dalam Journal of Oil Palm Research membahas pertanian presisi sebagai gabungan pemantauan lapangan, pengelolaan basis data, transparansi dan ketertelusuran, pengelolaan spesifik lokasi, serta sistem pendukung keputusan. Itu kerangka adopsi teknologi kebun, bukan pengujian ulang VEGFIL atau bukti bahwa angka rover dari Malaysia berlaku di Indonesia. Tinjauan tersebut menyoroti biaya investasi, keterbatasan tenaga ahli dan infrastruktur, masalah konektivitas, serta penerimaan pekerja dan pekebun sebagai kendala penerapan, terutama di kebun rakyat.
Perbedaan peran kedua tulisan penting. Studi rover memberi contoh terukur mengenai satu persoalan persepsi: membuang rumput yang tidak menghalangi dari daftar rintangan sambil tetap memperhatikan objek yang menghalangi. Tinjauan Indonesia mengingatkan bahwa sensor baru perlu masuk ke alur pengelolaan data dan keputusan yang sesuai kondisi kebun. Bacaan lain mengenai teknologi kebun dapat ditemukan di rubrik Wawasan GIMNI; tautan itu adalah arsip internal, bukan sumber validasi tambahan bagi percobaan rover.
Pada tahap ini, pelajaran dari VEGFIL bukan bahwa rover telah menyelesaikan navigasi kebun sawit. Penelitian menunjukkan cara memisahkan rumput dari objek penghalang dalam percobaan terbatas, sekaligus menyisakan pertanyaan mengenai generalisasi saat cahaya, cuaca, vegetasi, dan permukaan tanah berubah. Jawaban atas pertanyaan itu memerlukan pengujian lapangan lebih beragam serta pengukuran kinerja perjalanan, bukan hanya skor pengenalan citra.
Sumber pantauan
- Samuel J. Yan Che Tham dkk. (2026), “VEGFIL: Validation Experiments for a YOLO-Based Vegetation Filtering System of Autonomous Rover Navigation in Oil Palm Plantation,” Journal of Oil Palm Research, artikel dalam proses terbit, terbit daring 26 Mei 2026, DOI 10.21894/jopr.2026.0024. https://jopr.mpob.gov.my/wp-content/uploads/2026/06/joprinpress2026-kian.pdf
- Hasbi Mubarak Suud dkk. (2026), “Precision Agriculture Implementation to Improve Sustainability and Productivity of Oil Palm Plantations in Indonesia: A Review,” Journal of Oil Palm Research 38(1), 35–52, Maret 2026, DOI 10.21894/jopr.2025.0013. https://jopr.mpob.gov.my/files/2025/03/joprv38march2026-hasbi.pdf